
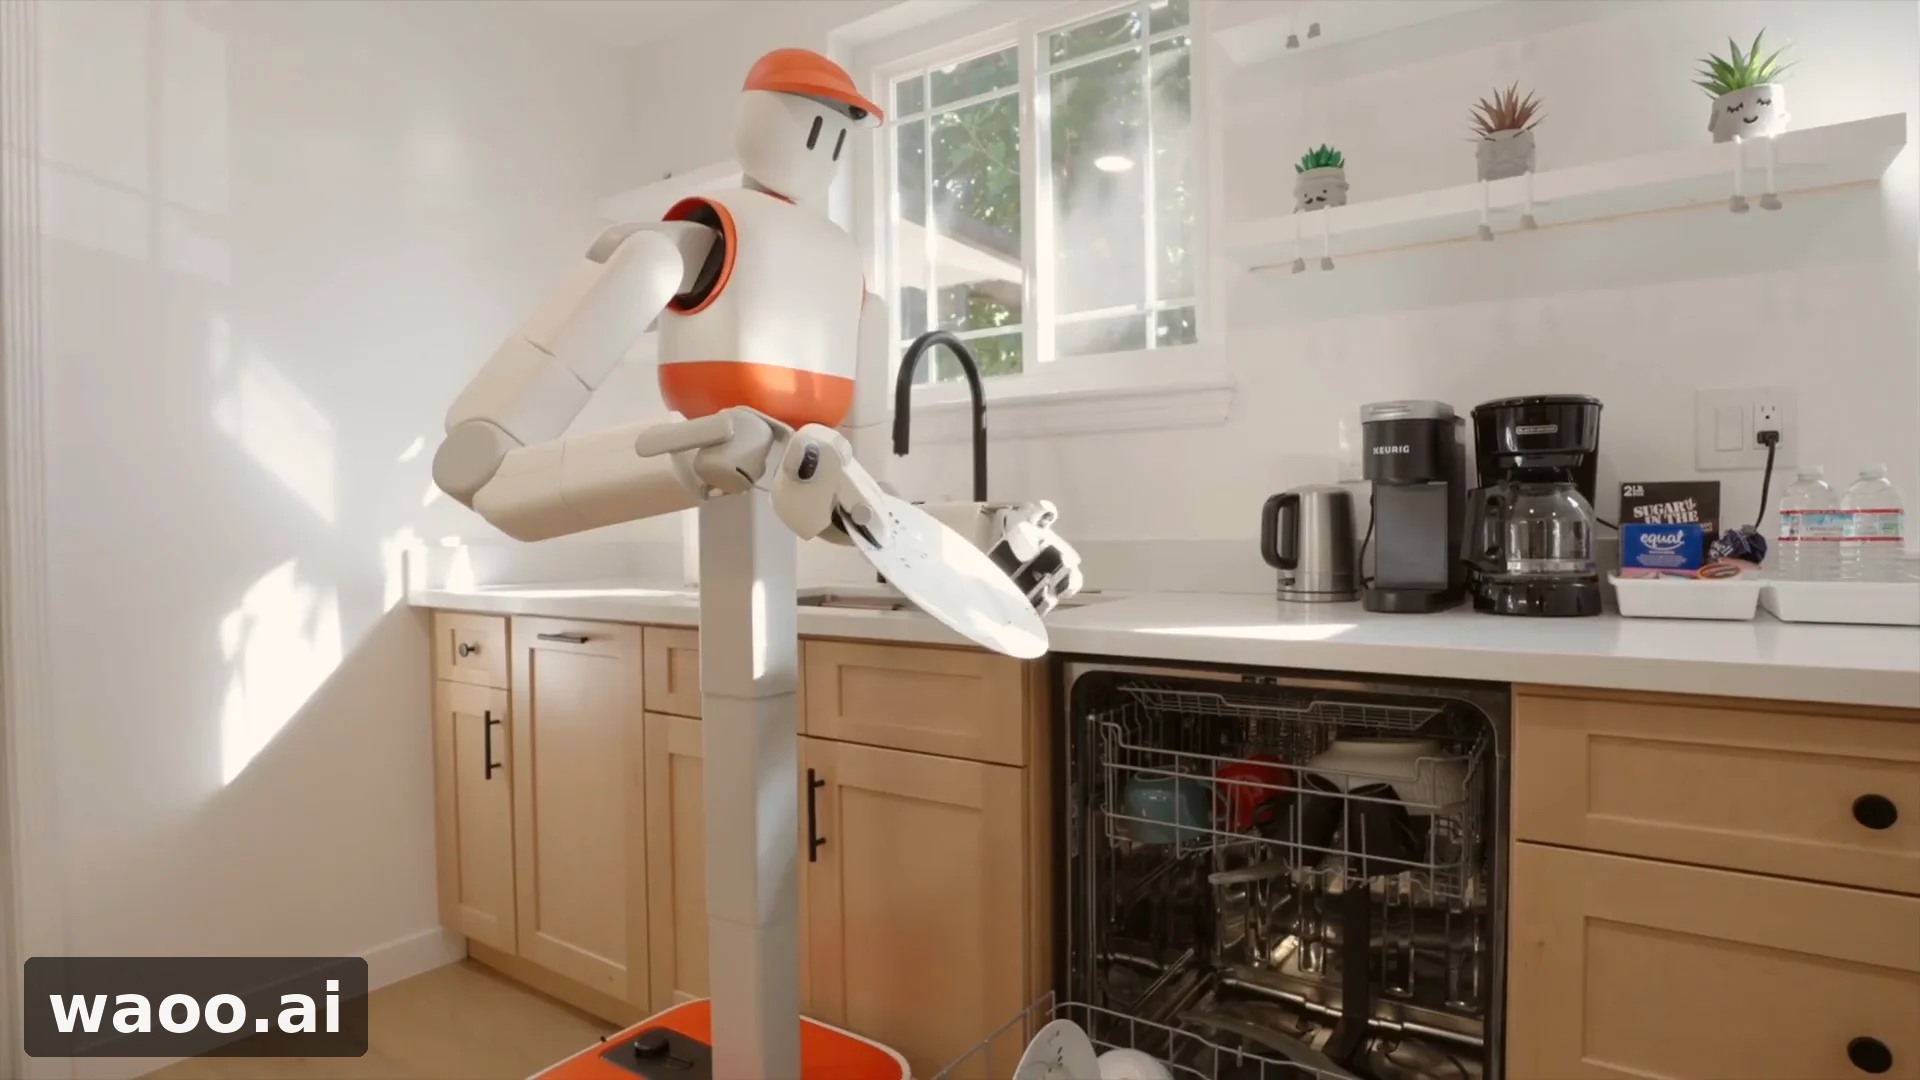
图片来自 humanoidsdaily.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:humanoidsdaily.com。 来源:humanoidsdaily.com
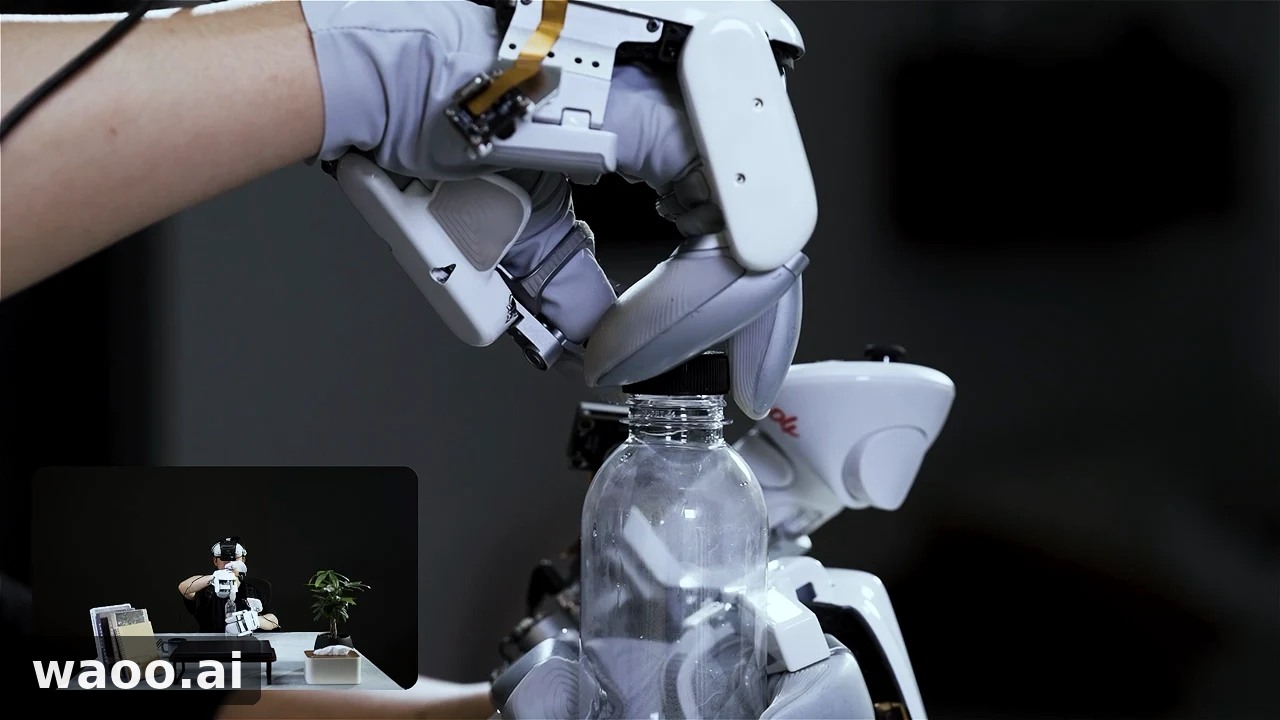
家用机器人最尴尬的一幕,是站在你厨房里不知道盘子该往哪摞。机器人学不会家务,往往不是电机不够强,而是缺人教它的数据。Sunday Robotics 的做法有点反常识:先做一副手套。人戴上它照常叠衣服、擦桌子,手套把人手怎么抓、什么时候松、使多大力这类过程录下来,回头喂给家用机器人 Memo 的 AI 模型当教材。这副 Skill Capture Glove 目前处于已公布阶段,在公司内部的数据采集流程里实际使用,但不对普通消费者出售,也没有公开价格。它代表一种新顺序:不是先造出一台全能机器人再想办法教,而是先把『人类怎么教』这件事本身做成硬件。
目前能确认到哪一步
announced(已公布):Sunday Robotics 已公开 Skill Capture Glove 及其在 Memo 训练流程中的角色,公司内部有被称作 Memory Developers 的采集者实际佩戴使用;该手套不面向消费者销售,无公开价格,也未宣布独立上市时间。材料中采集规模、ACT-1/ACT-2 成功率等数字均为厂商自述或单家媒体报道,未经独立审计,资料边界到此为止。
戴着手套做家务,人类就是老师
场景并不科幻:在真实家庭的厨房里,一个被 Sunday 称作 Memory Developer 的人戴着这副手套叠衣服、收盘子、装洗碗机,动作和平时没什么两样。手套本身不做判断,也没有自主能力,它的用途只有一个——把人的手怎么动、什么时候松手完整记录下来,回到公司变成训练数据。Sunday 称 Memo 训练时用了约1000万个真实家庭操作片段,来自500多个家庭,并把由此训出的基础模型 ACT-1 描述为在『零机器人数据』上训练。
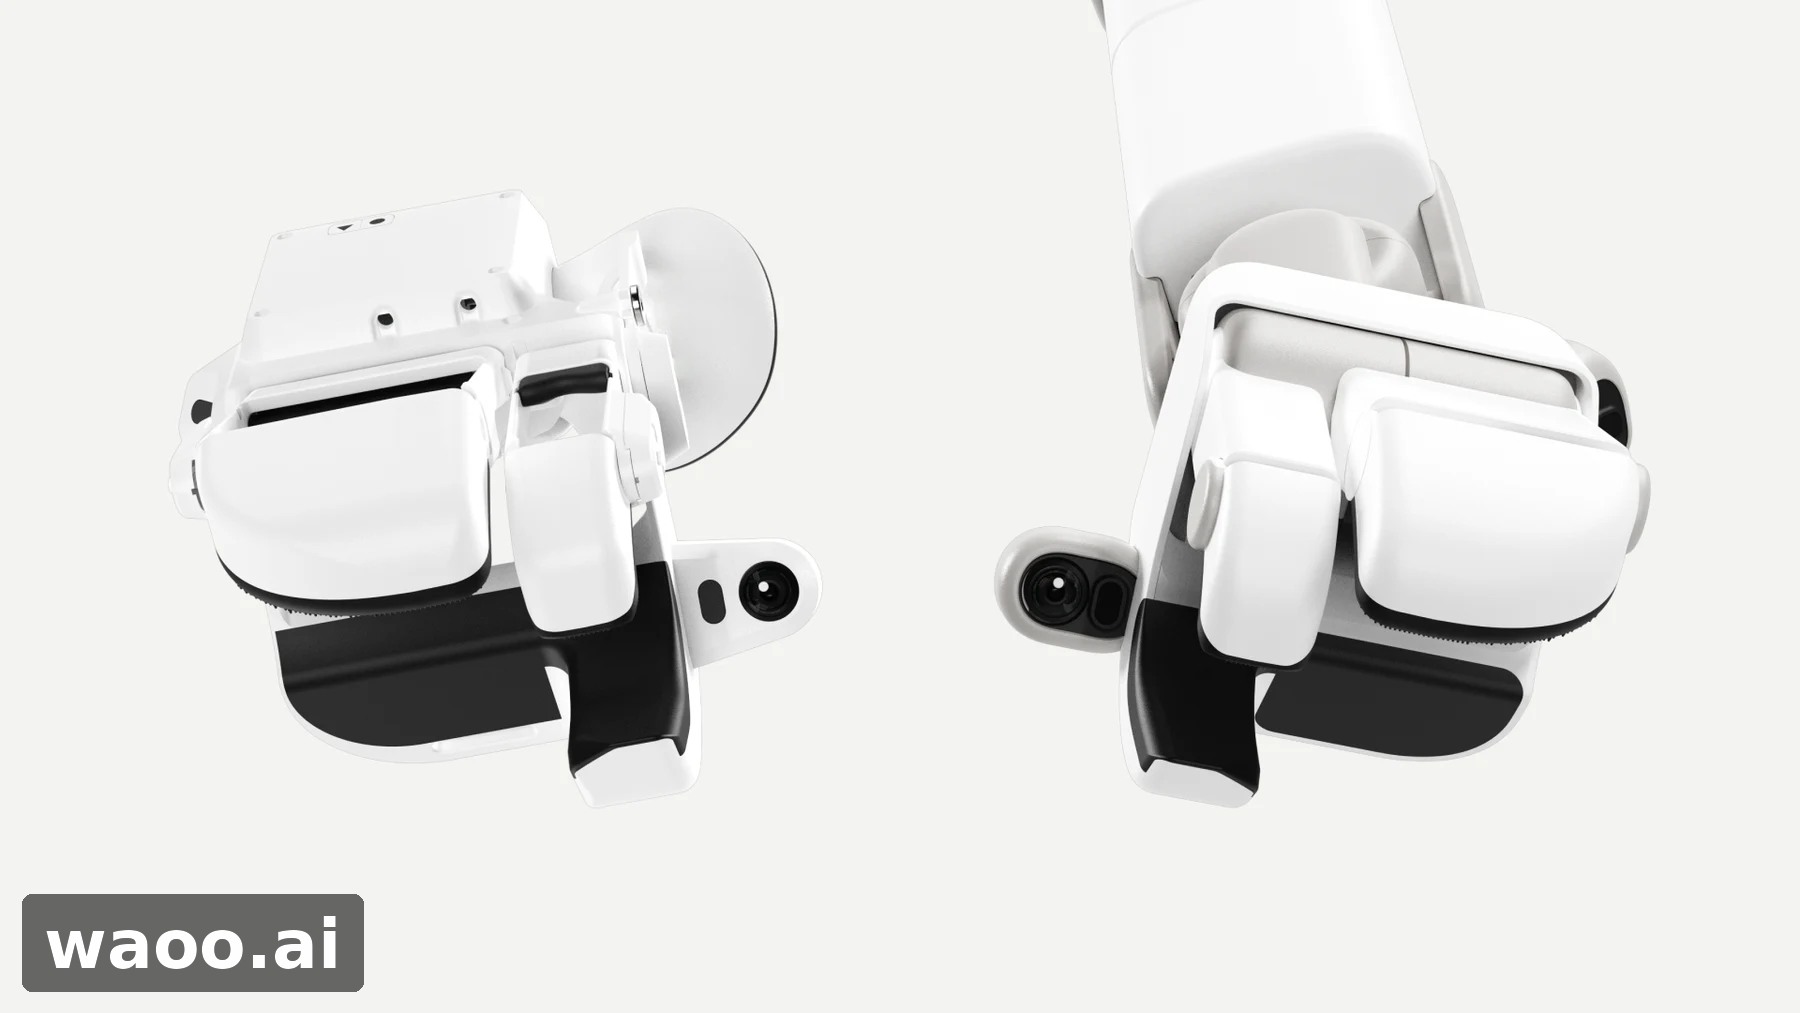
手套好不好用,关键在它和机器人手对不对得上。Sunday 把手套与 Memo 的手一起设计,让两者的几何形状和传感器位置尽量一致,人类演示因此更容易翻译成机器能理解的动作;剩下的差异,比如人的身体比例、画面里出现的人类手臂,交给一套叫 Skill Transform 的处理流程来抹平。联合创始人 Cheng Chi 在采访中提过,这副手套前后改了近百版——这条来自媒体报道,不是官方通稿数字。
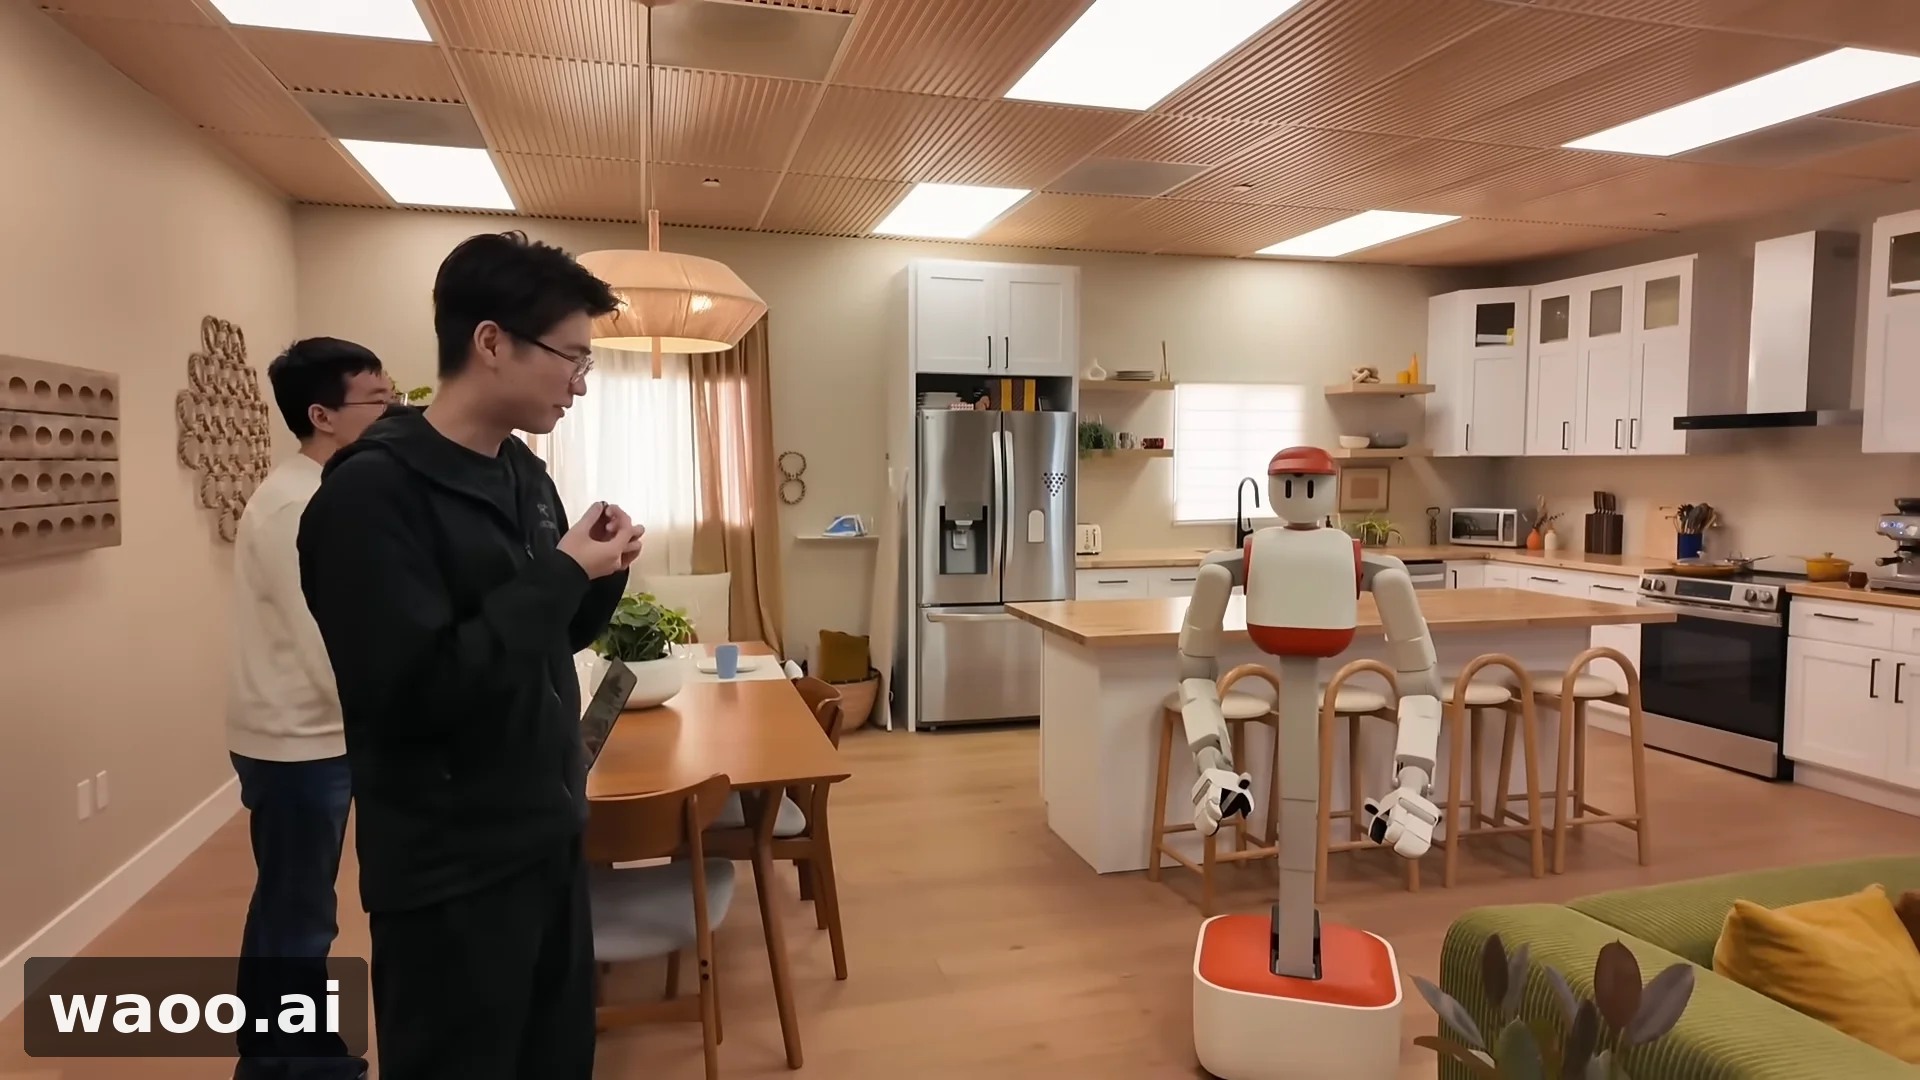
图片来自 humanoidsdaily.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:humanoidsdaily.com。 来源:humanoidsdaily.com
这套思路的源头,是绑着 GoPro 的夹爪
Sunday 的思路有明确来路。2024年2月公布的 UMI(Universal Manipulation Interface)由横跨斯坦福、哥伦比亚和丰田研究院的团队完成,共同一作正是 Cheng Chi 与 Zhenjia Xu,它的标志性硬件是一个手持平行夹爪加一台 GoPro,让人在日常生活环境里采集可迁移的演示,而不必每次都把机器人搬来。更早还有 Dobb·E 在2023年底做的『The Stick』,用取物夹、iPhone 和3D打印件拼出来。
UMI 真正花力气的地方,是那些看不见的细节:广角视野、侧向反光镜、惯性测量,把动作表示成相对夹爪当前位置的关系,还要补偿机器人传感与执行带来的时间延迟——夹爪在半空中松手抛物的场景里,这点延迟足以毁掉一次演示。商业含义很直接:选择怎么采数据,等于提前决定机器人手、传感器和模型怎么学。2026年7月 Sunday 公布 ACT-2,称在没见过的家庭、9类衣物上做了785次叠衣尝试、成功778次(99.1%),平均质量4.72分(满分5)。这组结果由公司自己评估,未经独立审计,『零样本』的适用范围也由公司自行界定。
图片来自 humanoidsdaily.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:humanoidsdaily.com。 来源:humanoidsdaily.com
图片来自 humanoidsdaily.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:humanoidsdaily.com。 来源:humanoidsdaily.com
先造采集器的,不止 Sunday 一家
同一时间冒出好几副『会录动作的手套』。2026年7月27日,Tacta Systems 发布 TactaBot 与 Tacta Glove:手部有15个独立驱动关节,手套采集力、运动、视频和温度,主打工人无需培训即可戴上去干活,并计划在2027年初随产品交付给电子、AI基础设施和汽车制造客户。X Square 的 TwinDEX 给佩戴式采集设备配了对应的机器人末端执行器,Reward AI 的 Omnibody Hand 则把人类演示喂给自家的 OM-1 策略。共同思路是:不必为每一次演示都准备一台完整机器人。
回到普通人最关心的两点。第一,Sunday 这副手套不零售,Memo 也还没开卖:公司计划在2026年底把编号单位送进约50个家庭做测试版,目前手工造一台 Memo 成本约2万美元,量产后目标是压到1万美元以内。第二,公司2026年3月完成1.65亿美元 B 轮、估值11.5亿美元,但商业化前收入为零。真正的悬念不在手套多酷,而在于这些演示变成稳定行为究竟要花多久——数据采集效率并不等于机器人可靠。
资料线索
• humanoidsdaily.com
• humanoidsdaily.com
• morningstar.com
本文是基于公开页面整理的 AI 硬件情报,不是本站实测或购买建议。图片发布副本增加 waoo.ai 水印,原摄影者和来源标识保留。
交流讨论
最新评论
查看全部评论(2)