
图片来自 autonews.gasgoo.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:autonews.gasgoo.com。 来源:autonews.gasgoo.com
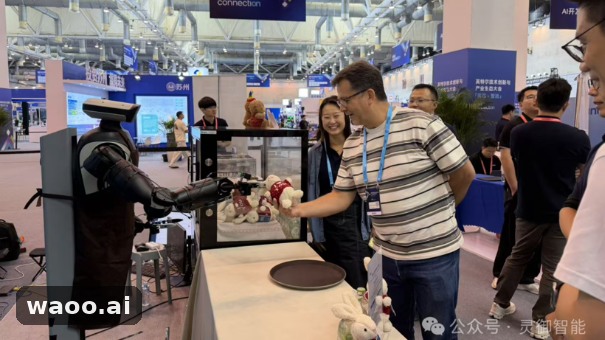
开柜门、拿起东西、递出去——人做这三步只要几秒,对机器人却是感知、规划、力控的连环考。9 月 22 日至 23 日,在苏州举行的英特尔技术创新与产业生态大会上,DexTeleop 的 TA2 双臂机器人把这一串动作连着做完了,中间没有人工接管。据 Gasgoo 报道,这是 DexTeleop 首次把全流程自主任务能力展示给生态伙伴和客户。它的“想法”来自合作方的具身智能模型:模型负责理解目标和做决策,TA2 负责感知、动作执行以及硬件层面的控制与安全。为了让本体轻装上阵,复杂的感知和推理被放到英特尔的边缘服务器上跑,机器人专心处理高频运动控制和安全相关的动作。
目前能确认到哪一步
announced(已公开演示,尚未量产)。资料边界:本文信息来自 Gasgoo 2026 年 9 月 23 日的报道,事件为 DexTeleop 在英特尔技术创新与产业生态大会(苏州,9 月 22 日至 23 日)上的首次公开全流程自主任务演示。截至该报道,没有公布价格、上市时间、量产计划和完整硬件规格;文中“首次”“全流程自主”等表述属于该报道与厂商一方的说法。
现场:一口气开柜、抓取、递送
据 Gasgoo 报道,演示发生在 9 月 22 日至 23 日苏州举行的英特尔技术创新与产业生态大会上。TA2 完成的是连续任务:先打开柜门,再抓取物品,最后把物品递送出去。报道强调,整个过程是自主完成的,也是 DexTeleop 第一次向生态伙伴和客户公开亮相自己的全流程自主任务能力。
单个动作的机器人演示并不稀奇,难的是把它们串起来还不掉链子。开柜门需要判断把手位置、施加合适的力,抓取要看材质和姿态,递送还要规划路径并保持稳定——任何一环判断出错,后面的动作都会崩。所以这条演示的价值不在“会开柜门”,而在于它是一段连续、无人接管的流程,是把感知、决策和执行接成一条线。
图片来自 autonews.gasgoo.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:autonews.gasgoo.com。 来源:autonews.gasgoo.com
三方拼图:谁出脑、谁出算力、谁出手
这场演示是英特尔、一家提供具身智能“大脑”模型的公司和 DexTeleop 三方合作的结果。按报道描述的分工:英特尔提供现场算力,边缘服务器扛下计算;合作方的模型负责理解目标和做决策;DexTeleop 提供 TA2 硬件,负责感知、动作执行,以及硬件级别的控制与安全。三方还针对具体任务做了适配调试,把模型决策和机器人动作之间的缝隙补上。
值得注意的是这套架构的分工思路:复杂的感知和推理被“外挂”到边缘服务器上,机器人本体则专注高频运动控制和安全攸关的动作。这等于承认了一个现实——如今具身智能的“脑子”往往还很重,塞不进机器人身体里,只能先用算力和网络把它托住。好处是模型迭代快、本体负担小,代价则是对现场算力和连接的依赖。
图片来自 autonews.gasgoo.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:autonews.gasgoo.com。 来源:autonews.gasgoo.com
给开发者留了门,但价格和量产还没影
报道提到,TA2 的二次开发版本提供开放接口和专门的技术支持,模型开发者、研究团队和生态伙伴可以在这些接口里做二次开发、真机调试和受控验证,再用执行反馈去改进模型或优化上层任务逻辑。数据侧,DexTeleop 强调多模态同步、结果可追溯,以及数据质量与采集成本之间的平衡,要求图像、动作、设备状态和任务结果在时间上严格对齐。
关于下一步,DexTeleop 的说法是与模型开发者、算力伙伴和场景提供方合作,推进更多真机适配和联合场景验证。但要划清边界:这些都是公司表述和一次特定任务的公开演示,报道中没有给出价格、上市时间、量产计划或完整硬件规格,演示场景也经过适配,不能据此推断 TA2 已经具备通用环境下的自主能力。
资料线索
• autonews.gasgoo.com
• autonews.gasgoo.com
• autonews.gasgoo.com
本文是基于公开页面整理的 AI 硬件情报,不是本站实测或购买建议。图片发布副本增加 waoo.ai 水印,原摄影者和来源标识保留。
交流讨论
最新评论
查看全部评论(1)