
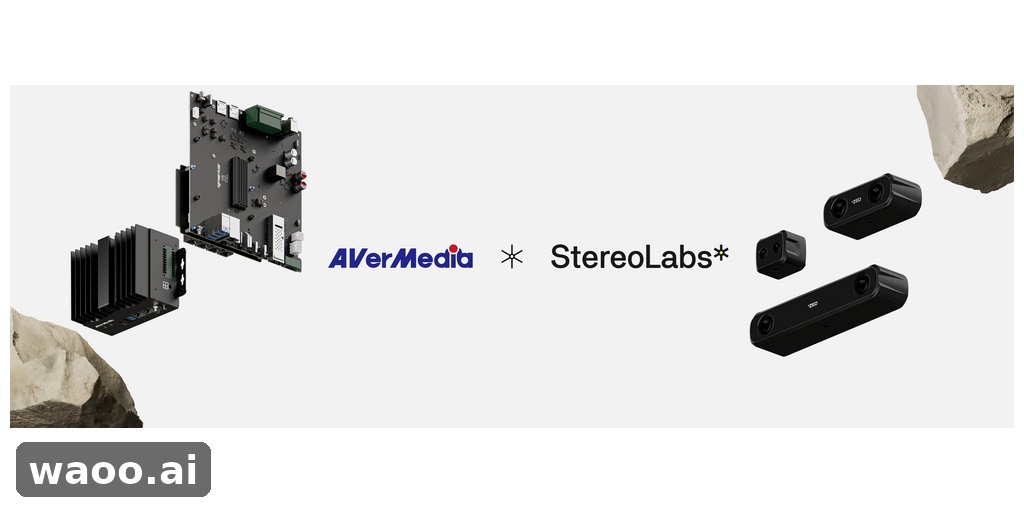
图片来自 businesswire.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:businesswire.com。 来源:businesswire.com
在机器人身上,算力从来不是一颗芯片的事:相机要看、模型要跑、电机要动,中间缺一块能把它们接起来的板子。圆刚科技(AVerMedia)做的就是这块板——把 NVIDIA Jetson 模块的 AI 推理能力引出来,变成能直接插 GMSL 相机、接 CAN 总线的机器人计算平台。新一代 D333 Panther 只有 120×120 毫米,支持 Jetson T5000 与 T4000 模块;软件侧则与 Stereolabs 的 ZED X 相机一起宣布支持 NVIDIA JetPack 7.2,覆盖 Jetson Orin 与 Jetson Thor 平台。对想把感知模型从桌面搬到会走路的机器上的开发者来说,这类载板可能比芯片本身更决定成败。
目前能确认到哪一步
shipping(已进入出货/量产阶段)。判断依据是两条公开材料:圆刚与 Stereolabs 于 2026 年 10 月 7 日发布新闻稿,宣布 JetPack 7.2 支持覆盖圆刚 Jetson 载板与 ZED X 相机;Embedded Computing Design 在 2026 年 9 月 28 日刊出 D333 Panther 的应用介绍。资料边界:材料中没有产品售价、没有确切上市日期,也没有第三方独立性能测试;文中性能与收益表述均来自厂商新闻稿或媒体转述,非实测结论。
机器人为什么需要这样一块载板
Jetson 模块本身只是一块包含 CPU、GPU 和 AI 加速器的核心计算单元,像一台没有外壳、没有接口的迷你主机。要让机器人用上它,得把电源、相机、CAN 总线、网口这些接口“长”出来,载板干的就是这件事。圆刚的思路是帮开发者省掉自己画电路板、调设备树的部分,直接把相机插上、把电机接上,把算力用在视觉识别和运动决策上。
材料把这类产品放在边缘 AI 与机器人感知的位置上:机器人要一边看清周围的人、物和环境,一边实时判断往哪走、怎么抓。这些活不能全丢给云端,延迟和带宽都不允许,所以推理必须在机器人身上完成。圆刚自己的说法是给开发者一条从开发到生产更快的路径,这属于厂商自述,实际好不好用还得看量产客户反馈。
图片来自 businesswire.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:businesswire.com。 来源:businesswire.com
120×120 毫米,和一块可选装的相机子板
按 Embedded Computing Design 的介绍,D333 Panther 载板尺寸为 120×120 毫米,支持 NVIDIA Jetson T5000 和 T4000 模块,报道把它描述成给 AMR 和人形机器人准备的“大脑”。这个尺寸对细长身形的人形机器人尤其关键——计算平台得迁就机械结构,而不是反过来让机器人迁就一块大板子。
更值得留意的是模块化子板思路:可选的 F8G7C 子板补上 GMSL 相机接口,同时增加 CAN 总线、USB 和千兆网口。也就是说原型阶段可以先只接必要的传感器,等感知和控制需求变复杂了再加板,不必换掉整块核心计算板。这是报道中的方案描述,具体配置组合与售价,材料里没有给出。
图片来自 embeddedcomputing.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:embeddedcomputing.com。 来源:embeddedcomputing.com
软件栈才是它敢谈“部署”的底气
2026 年 10 月 7 日的新闻稿里,圆刚和 Stereolabs(Ouster 旗下公司)宣布,ZED X GMSL 相机与圆刚的 Jetson 载板全线支持 NVIDIA JetPack 7.2,覆盖 Jetson Orin 与 Jetson Thor 平台。分工也算清楚:Stereolabs 管相机固件、ISP 和 ZED SDK,圆刚管载板相关的设备树、驱动生成与验证,两边软硬件可以并行推进,缩短验证周期。
新闻稿还提到 JetPack 7.2 带来的内存优化能力:机器人同时跑多路相机、感知模型和控制程序时,内存是最紧张的资源,新的工作流可以调优启动预留、内核内存和推理占用,让配置更小的模块也可能撑住同样的负载,官方说法是借此降低总体拥有成本。这些目前都属于厂商公布的收益描述,还没有见到第三方实测数据。
资料线索
• businesswire.com
• embeddedcomputing.com
• edgeir.com
本文是基于公开页面整理的 AI 硬件情报,不是本站实测或购买建议。图片发布副本增加 waoo.ai 水印,原摄影者和来源标识保留。
交流讨论
最新评论
查看全部评论(2)