
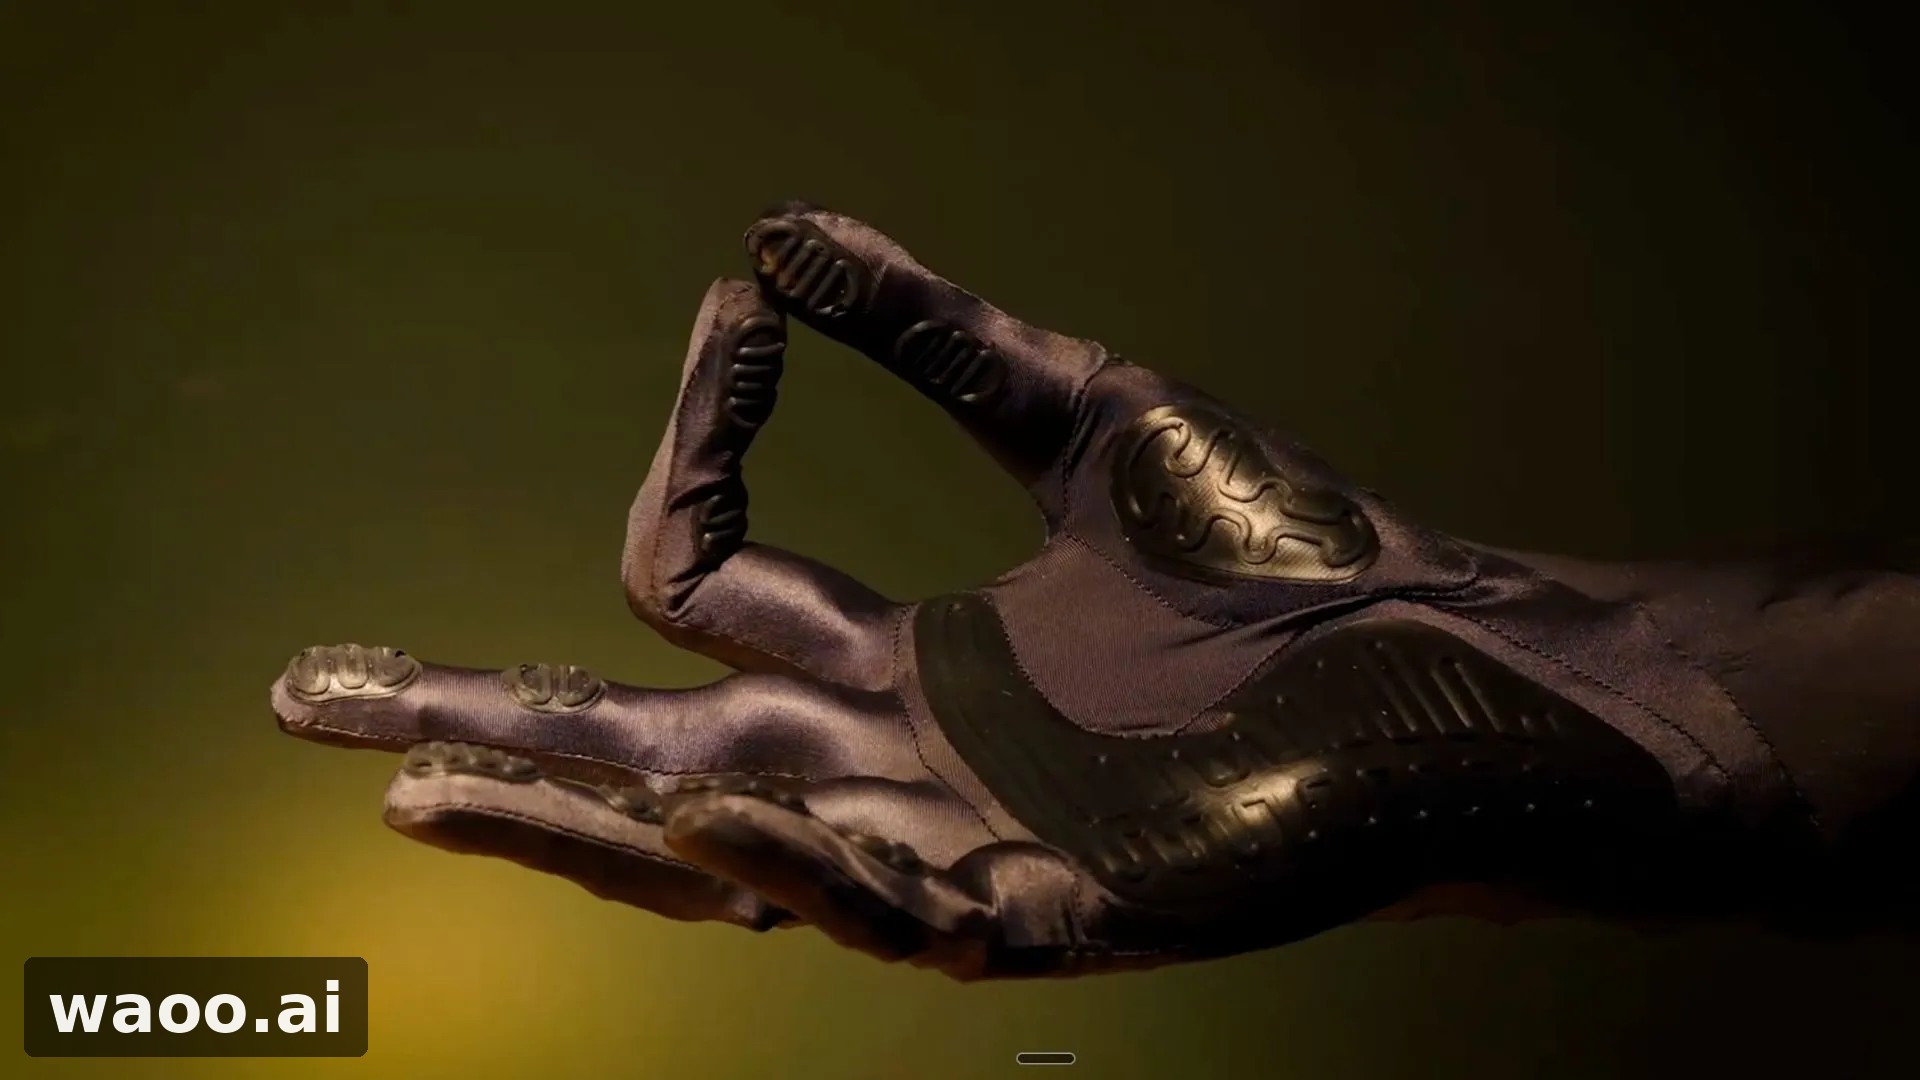
图片来自 interestingengineering.com 的相关报道,用于呈现概念方案或事件背景;当前产品尚未正式定型,不代表官方最终外观。 摄影/版权标识:interestingengineering.com。 来源:interestingengineering.com
一条短视频里,金属与白色材料混搭的手缓缓张开、收拢,五根手指像被看不见的筋拉着走。这是 Clone Robotics 在 10 月 1 日放出的片段,标签写得很直白:Torso 3 手部的远程操控。也就是说,画面里的灵活动作不是它自己想的,而是人隔着设备带出来的。这家公司的路线是照抄人体:五根手指由人工肌肉和肌腱拉动,追求的是类人抓取与操控能力。而这类能力,正是机器人操作与自主执行的基础——他们真正想做的,是让这套硬件以后能自己在企业固定工位上完成双臂任务。目前公开的只是一段旧设计的演示,下一代 Torso 4 的时间点定在 11 月。
目前能确认到哪一步
概念/原型(concept)。公开可确认的只有两点:2026 年 10 月 1 日 Clone Robotics 发布的 Torso 3 手部遥操作视频,片中那只手是 2026 年 4 月制造的旧设计、被公司称为旧方案最后一版;以及公司自述的 Torso 4 计划——目标 11 月亮相,定位企业固定工位上的双臂任务。目前没有量产信息、没有售价、没有上市时间,也没有任何自主运行的公开演示。文中厂商说法与媒体观察已分别标注,未证实部分不作定论。
五根手指,靠人工肌肉和肌腱“拉”出来
Clone 的做法是照着人体抄:五根手指不是靠常见的关节电机堆出来的,而是由人工肌肉和肌腱拉动,结构上尽量贴近人手的解剖逻辑。材料把这种安排解读为公司在追求“类人操控”——不是抓个杯子就完事,而是要像人一样用手指去捏、握、配合。也正因为走的是仿生路线,这只手看上去才有那股生物感:手指不像机械结构在跳步,而是被“筋”牵引着滑出去。
不过视频里露面的,是 2026 年 4 月造的那只手,官方说它是旧设计的最后一版。之后 Clone 花了六个月把整套系统推倒重做,重做的第一优先级据称不是堆参数,而是让硬件更容易被仿真、更容易被控制,同时想保住“人类级别”的能力。这话很关键:真正的难点不在把手指做出来,而在让软件和算法能稳定地指挥这五根被肌肉拉动的手指。重做后的系统表现如何,这条片段给不出答案。
这段演示证明了什么,又证明不了什么
演示的说明写得很清楚——“Torso 3 手部的远程操控”。翻译成人话:动的是这只手,做决定的是屏幕前的人。它不展示自主运行,也不展示抓取规划、力度判断或自己在环境里试错,而这些通常才是机器人“智能”的部分。所以看这段视频的正确姿势是:它在秀一副好身板,不是一个会自己干活的大脑。重做后的 Torso 4 能做什么,同样不在这段片段的射程里。
横向对比挺有意思。Boston Dynamics 给 Atlas 做的新手只有四根手指,官方理由是省成本、缩体积、减少潜在故障点;Clone 反过来坚持五根,赌的是更接近人手的操控上限。两条路线取舍不同,却有个共同点:两家都在强调让硬件更容易被仿真、被控制。对机器人来说,能在仿真里跑通,才谈得上大规模训练操作策略——这也是“手做得再像人,也得能被算法驯服”的现实一面。
11 月的 Torso 4:企业双臂工位是野心还是目标
Clone 说 Torso 4 计划在 11 月亮相,官方给出的目标是:为企业里那些固定工位、需要双臂配合的任务实现自动化。这个定位很具体——不是满场乱跑的通用人形,而是站在一个位置、两只手一起干活的替代思路。但材料也明确,目前没说清它到底成功完成过哪些任务,也没说需要多少人工介入。所以“自动化”现在还是产品目标,不是已经验收的成绩。
那 11 月该看什么?看它敢不敢放出任务级的完整演示:具体做什么、要不要人接管、失败率如何。这类硬件的核心能力就是操控,而操控能不能从遥操作走到自主执行,才是它和“看起来很酷的原型”之间的分水岭。眼下能确认的只有一句:一段人在背后操作的旧手视频,加一个定在 11 月的发布目标。其余的,等它自己动给你看。
资料线索
• interestingengineering.com
本文是基于公开页面整理的 AI 硬件情报,不是本站实测或购买建议。图片发布副本增加 waoo.ai 水印,原摄影者和来源标识保留。
交流讨论
最新评论