
图片来自 roboticsandautomationnews.com 的相关公开报道,展示产品、原型、使用场景或事件背景;具体信息以原始来源为准。 摄影/版权标识:roboticsandautomationnews.com。 来源:roboticsandautomationnews.com
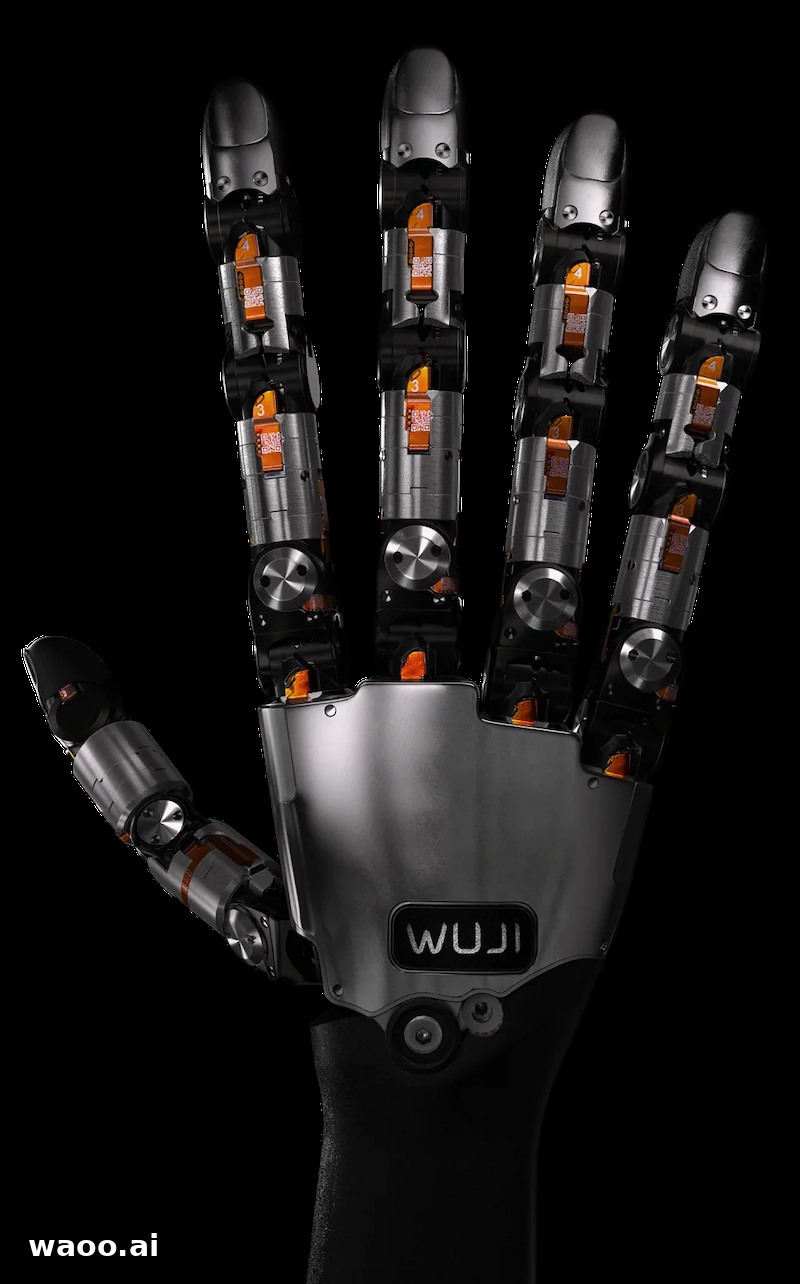
在我们的印象里,机器手是装在机械臂末端负责抓东西的零件。ETH Zurich软体机器人实验室换了个思路:把中国厂商WUJI的一只市售五指灵巧手当成完整的机器人本体,不装轮子,也不加底盘。他们用强化学习在仿真里反复试错,训练出一个策略网络:输入关节角度、姿态和运动指令,输出20个关节的目标位置。通俗说,就是让这只手自己摸索先用哪根手指迈步、身体歪了怎么调。这套板载电池加板载计算、总重818克、无系绳的系统能爬行、转向、摔倒后爬起,也能在支撑自身重量的同时按键。论文已提交 arXiv,属实验室演示,不是厂商开卖的产品功能。
目前能确认到哪一步
状态:WUJI Hand 属于已商用出货(shipping)的现成灵巧手,五指、20个主动自由度;而本次报道中的爬行、转向、摔倒后自恢复、边撑住身体边按键,是 ETH Zurich 软体机器人实验室的研究演示,论文《Fingers as Legs》于2026年9月15日提交 arXiv,并非厂商承诺的产品功能。WUJI Hand 2 与 WUJI Glove 属同公司其他型号,面向实时遥操作与运动、触觉数据采集。资料边界:信息来自 roboticsandautomationnews 与 Tech Times 的报道,未见厂商官方规格页或功能承诺;文中速度、成功率等数字均为实验室演示条件下的结果,不等同于量产指标。
手当腿:机器手是怎么学会“走路”的
分工明确一直是机器人的常识:机械臂负责抓,腿式机器人负责走,两样都要就装上两套系统。ETH Zurich 团队把这条线擦掉了。他们用的 WUJI Hand 是一只五指、20个主动自由度、直驱无刷电机的商用产品,本来只用于抓取和操作,五根手指的形状和承重能力还不一样。这带来一个麻烦:任何一根手指抬起来迈步,剩下四根得继续撑住全身重量,每个自由度都在同时干两三份活。
研究团队用强化学习解决这个问题:先在仿真里试错,再把策略迁到真机,仿真用真手实测数据进行校准。训练同时跑4096个并行环境;策略每步输入8帧、共392个数值,经三层网络算出20个关节的目标位置。他们还给每根手指设了“虚拟弹簧”参考点,前向偏离的代价只有侧向和竖向的25%,等于给方向一个软引导,迈哪根手指仍由策略自己试出来。仿真中最快爬行约1.67厘米/秒,真机实测明显更慢。
14种地面、25次摔倒爬起21次,它到底能干什么
论文里展示的真机能力有几项:无系绳爬行,覆盖14种地面——橡胶垫、地毯、瓷砖、硬木、金属格栅、沥青、干混凝土、切石、人造草坪、风化石、草地、碎石、硬地场,以及苏黎世利马特河边的一块硬质户外地面;用机载传感器响应方向指令完成转向,不靠摄像头,也不靠外部追踪;还有一套独立的恢复策略,被推倒后把自己翻回可工作姿态,两个摔倒方向共25次测试成功21次(84%)。真机的爬行速度比仿真里那个1.67厘米/秒慢不少。
操作部分要分开看。一个是无视觉的连续按键:系统靠本体感知按顺序敲击12个键盘键,32次里有29次正确,中位延迟约0.25秒——整个过程它还得用其余手指撑住自己的重量。另一个是推物体:它借助顶部相机的视觉反馈,把物体推到指定位置,这一项是用了视觉的,不是“闭着眼推箱子”。两个演示都在实验室里完成,用来验证同一套手指能否同时承担移动和操作,而非一只已能干家务的机器手。
这只手是谁在卖,离普通人还有多远
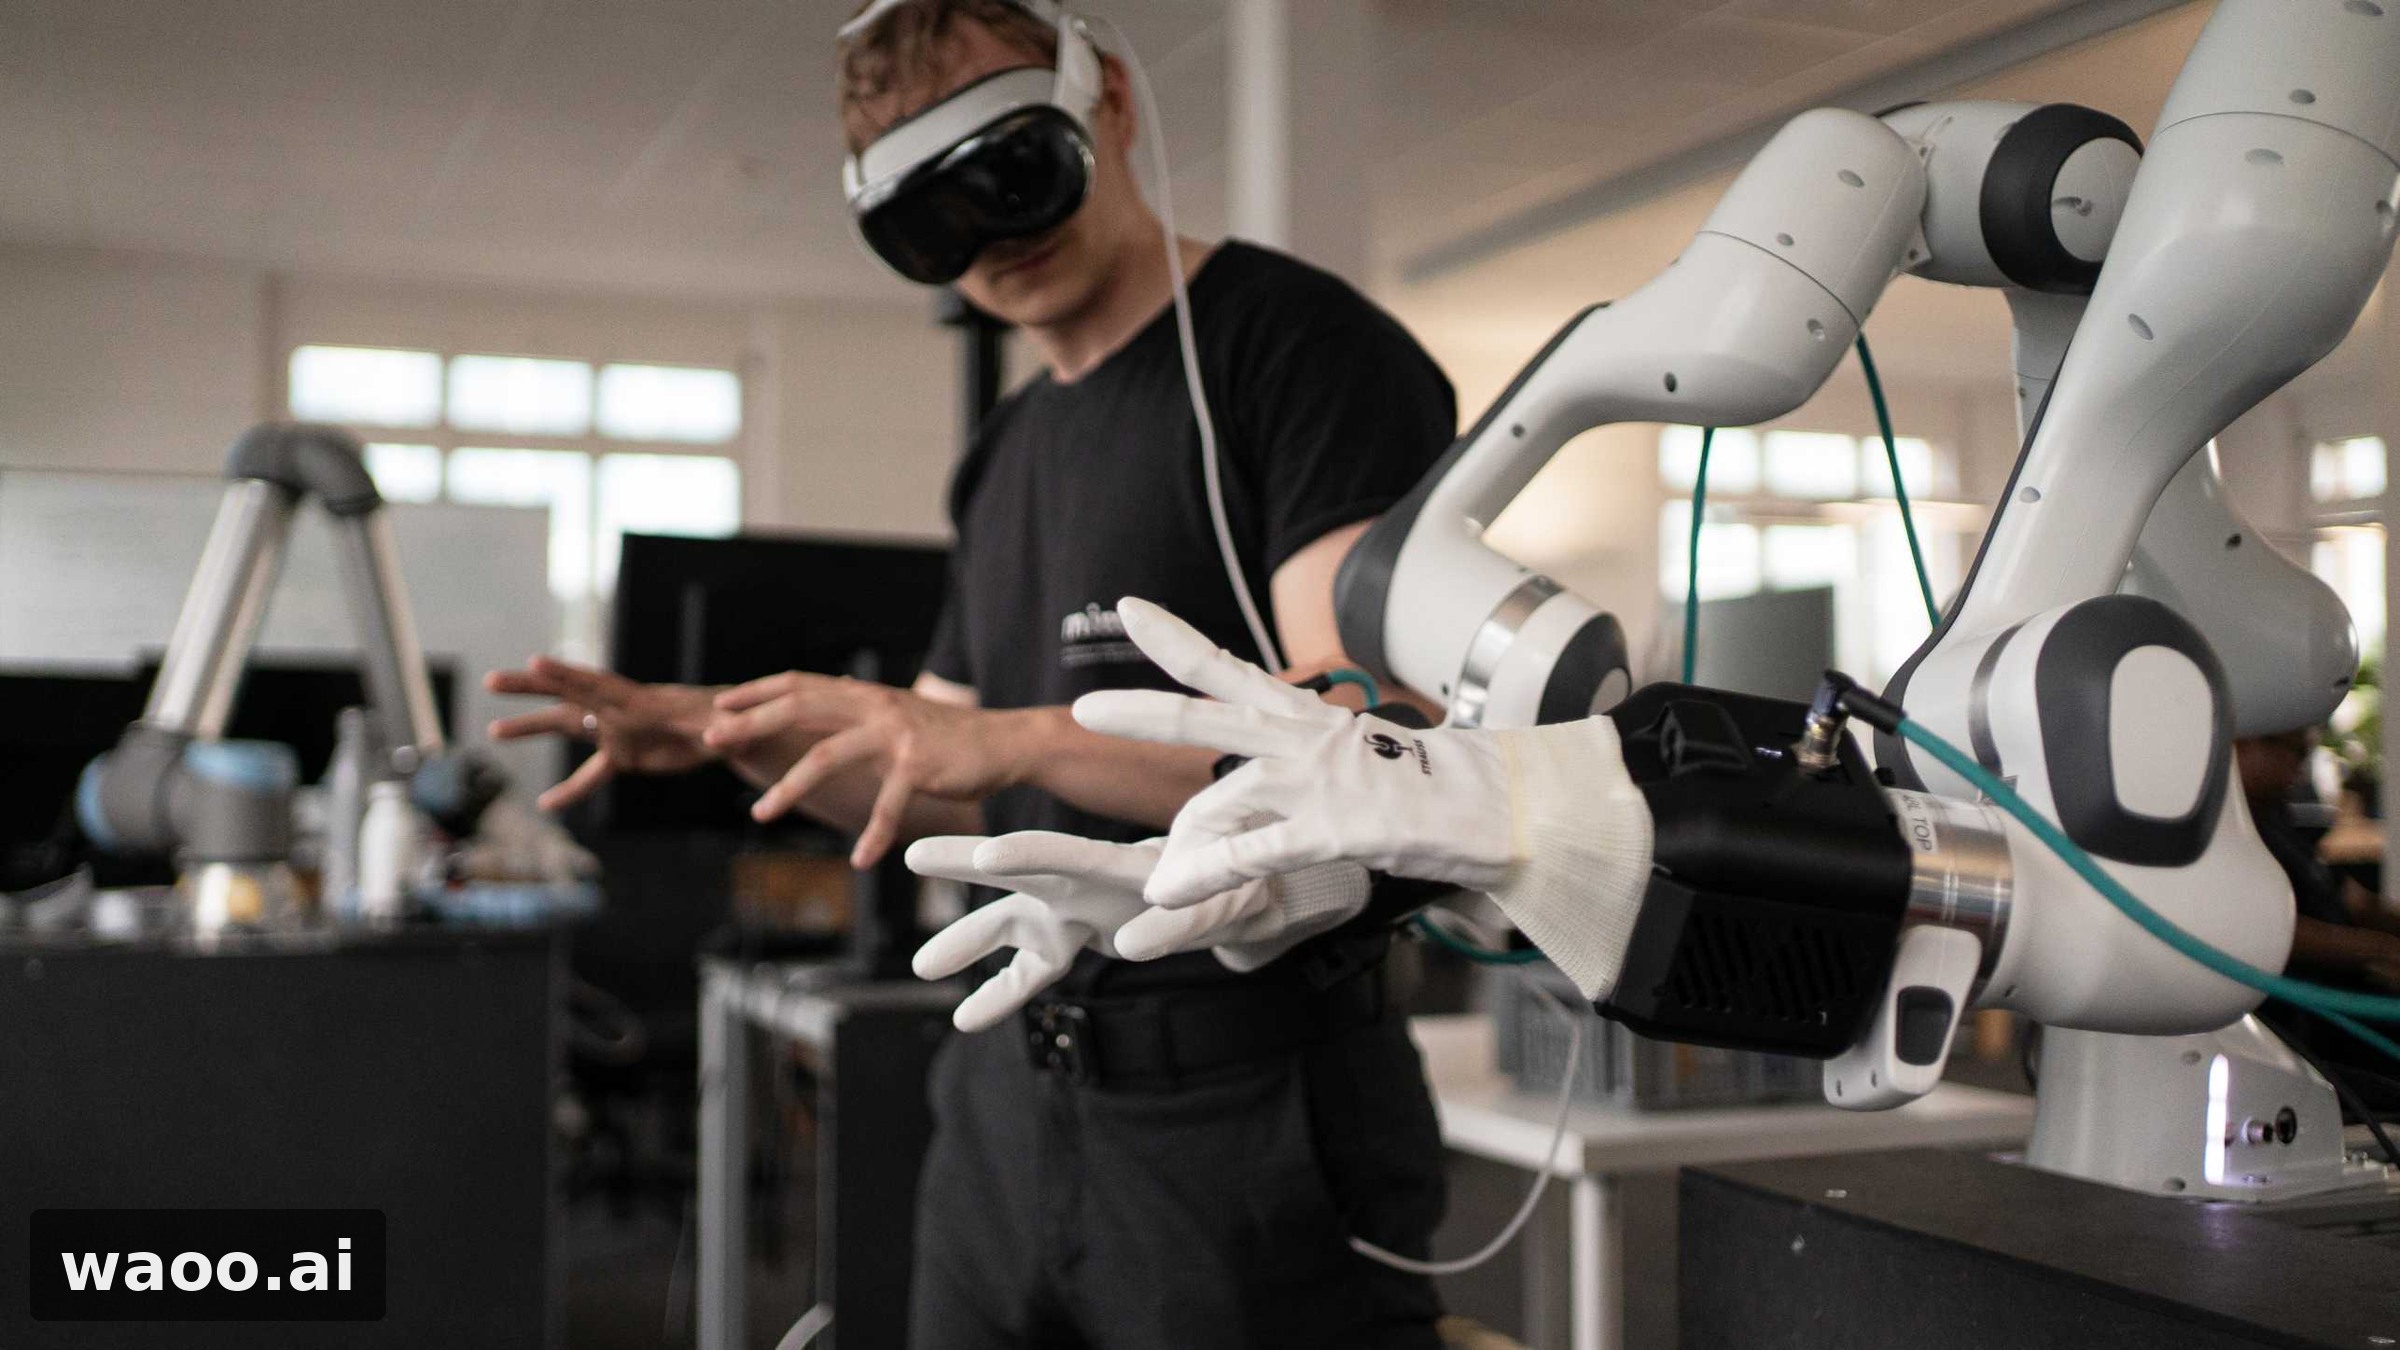
WUJI 是一家做灵巧手和遥操作技术的厂商。被 ETH Zurich 团队选中的 WUJI Hand 是量产出货的现成产品,不是为实验定制的原型。公司随后推出 WUJI Hand 2 和 WUJI Glove:前者继续做手,后者戴在人手上,实时采集手部动作和触感,用来操控机械手并生成训练数据。两套系统在匹兹堡举行的 IROS 2026(9月27日至10月1日)上做了现场演示。
为什么一家中国厂商的手会被瑞士实验室拿去“当腿用”?因为灵巧手正在从机械臂末端的零件变成机器人学习的通用平台:20个可控关节、板载电源和计算、能买到现货。WUJI 也是英伟达 Isaac Teleop 遥操作框架的原生支持硬件厂商之一——这类设备眼下不只是远程遥控,更是采集人手演示、喂养具身智能模型的造数据工具。但要分清:爬行、摔倒自恢复是实验室训练出来的演示,厂商并未承诺做成商品功能。
资料线索
• roboticsandautomationnews.com
• techtimes.com
本文是基于公开页面整理的 AI 硬件情报,不是本站实测或购买建议。图片发布副本增加 waoo.ai 水印,原摄影者和来源标识保留。
交流讨论
最新评论