决策再聪明,也差一颗把动作做准的“小脑”
把机器人比作人时,大家先想到的是“大脑”——感知、思考和决策的算法。但决策要真正落到关节上,还得靠“小脑”。传统方案往往是几颗芯片分工:一颗跑 Linux 应用,一颗做实时控制,还要额外分担 EtherCAT 主站这类通信任务。电路复杂、协同困难、可靠性不好保证,团队的大量时间被耗在重复造轮子上。
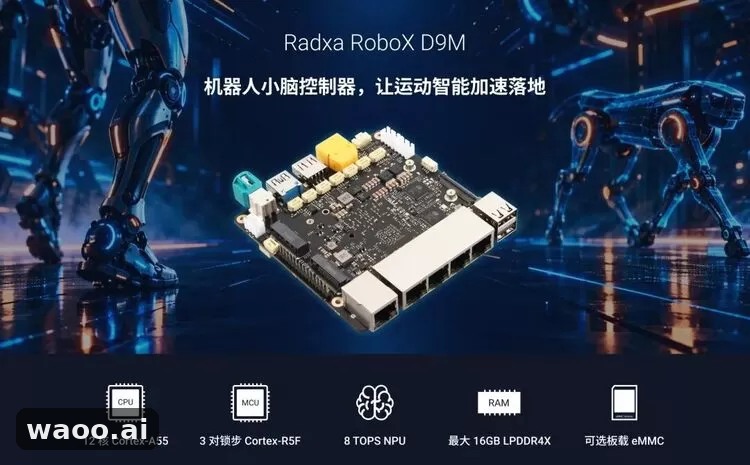
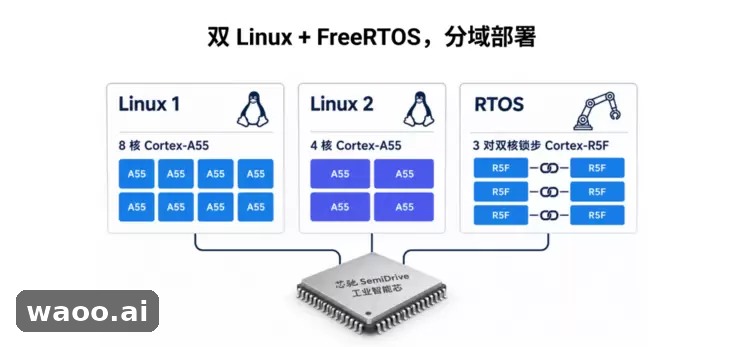
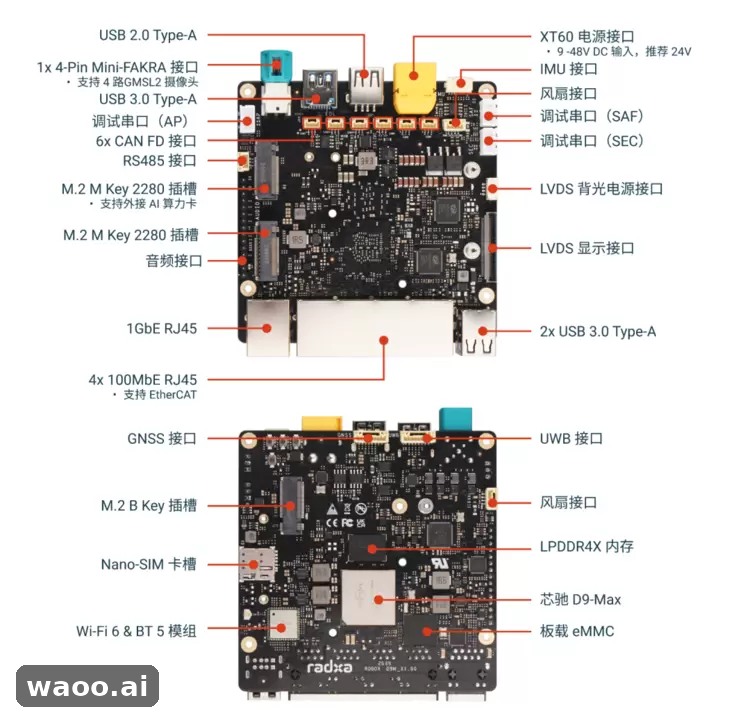
RoboX D9M 给出的答案,是把这些活压在基于芯驰 D9-Max SoC 的一块单板上。按厂商说法,它把应用计算、实时控制与边缘 AI 集成在一起:一边跑应用与 AI 推理,判断机器人接下来该怎么动;一边把这些判断翻译成关节能执行的实时指令,中途不再依赖多颗芯片来回传递。这正是“边缘 AI + 实时控制”在同一块板上融合的意义。


 发表于 2026-10-16 18:09:35